機械システム学系
知能ロボット工学研究室
池田 英俊
准教授
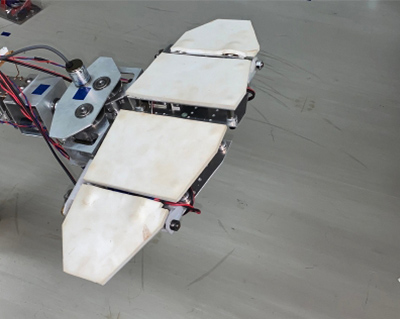
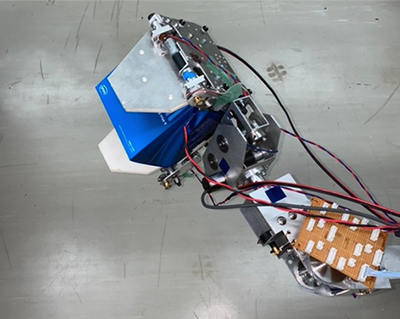
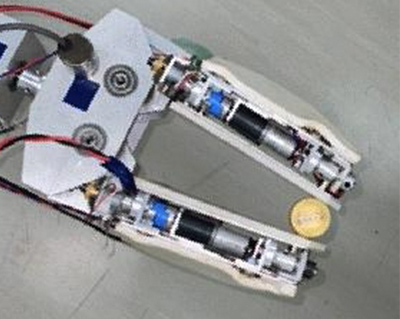
折りたたみ型ロボットハンド
装置概要
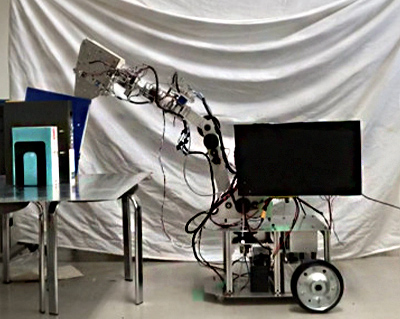
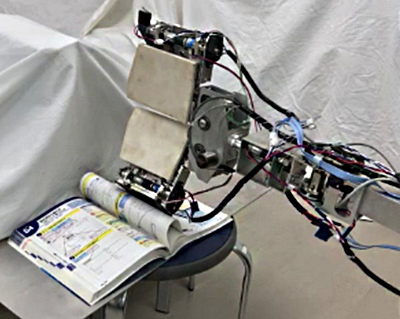
折りたたみ可能な平面機構を用いた6自由度を有するロボットハンドです。
メーカー名
自作機器
用途
人間の生活支援を行います。
仕様・構成
車輪型移動機構(独立対向2輪駆動方式)、マニピュレータ(肩関節:2自由度、ひじ関節:2自由度、ハンド機構:6自由度)
Please scroll
Page top